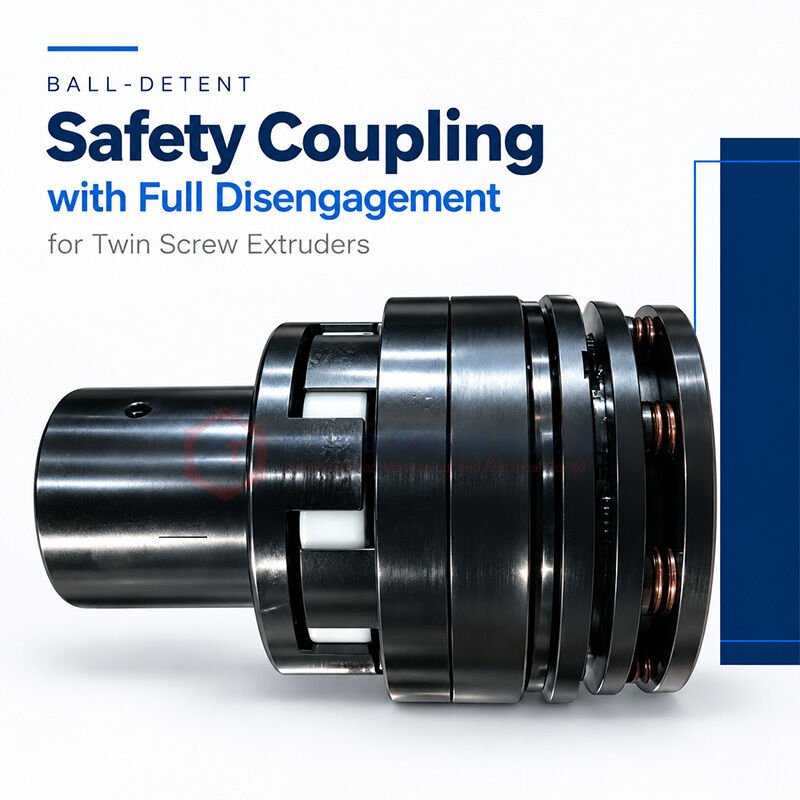
A ZHITIAN fornece acoplamentos de segurança de retenção de esferas para instalação entre o motor e a caixa de velocidades de extrusores de parafusos duplos.O acoplamento transmite binário durante o funcionamento normal e desliga-se completamente quando o binário de sobrecarga especificado é atingido, separando os lados motriz e motorizados.
O mecanismo incorpora um arranjo circunferencial de bolas de aço colocadas em bolsos correspondentes.
Após a libertação, não é transmitido nenhum binário de tração residual para o lado acionado e o engate não se reinicia automaticamente.Este sistema proporciona uma separação definida entre o motor e a caixa de velocidades até que a causa da sobrecarga tenha sido corrigida e o engate tenha sido reiniciado de acordo com as suas instruções de funcionamento.

Desengajamento completo através de um mecanismo de retenção de bola
Durante a operação normal, as bolas de aço permanecem ligadas em seus bolsos correspondentes, permitindo que o acoplamento transmita binário entre o motor e a caixa de velocidades.
Quando o binário aplicado atinge o limiar de liberação especificado, as bolas saem do engate.
Esta ação de desacoplamento completo interrompe a ligação do acionamento mecânico em vez de manter a transmissão do binário através de deslizamento contínuo.O lado de entrada pode continuar a girar de forma independente após a liberação sem conduzir a caixa de velocidades através do engate.
A velocidade e a duração de marcha livre admissíveis devem respeitar as especificações do engate seleccionado.
Proteção bidirecional verificada antes da expedição
Cada limitador de binário ZHITIAN passa porEnsaios repetidos de binário para a frente e para trás num banco de ensaio de binário dinâmico antes da expedição.
Os ensaios verificam que o binário de liberação permanece dentro do intervalo especificado pelo cliente em ambas as direcções de rotação.Isto suporta a proteção de sobrecarga consistente quando a aplicação requer a operação para a frente e para trás.
A inspecção centra-se no comportamento de liberação real, em vez de depender apenas da configuração nominal.Os ensaios repetidos verificam se as medições de libertação sucessivas permanecem dentro do intervalo de aceitação acordado.
O binário de liberação exigido, os limites de aceitação e qualquer documentação de ensaio devem ser confirmados com a encomenda.deve ser explicitamente indicado na especificação técnica.
Não há reinicialização automática após sobrecarga
Uma vez liberado, o acoplamento permanece desligado, não reconectando automaticamente o motor à caixa de velocidades simplesmente porque a sobrecarga diminuiu ou o lado de entrada continua a girar.
Este comportamento permite investigar a causa da sobrecarga antes de restaurar a transmissão do binário.
Antes da reinicialização, o equipamento deve ser desligado e a causa da sobrecarga deve ser identificada; em seguida, a ligação é inspeccionada e reiniciada de acordo com as instruções da configuração fornecida.
O reencaminhamento não automático é uma característica funcional deste projeto.A reinicialização deve ser uma acção de manutenção deliberada e não uma consequência assumida da continuação da rotação do motor.
Interruptor de proximidade opcional para detecção de sobrecarga
Um interruptor de proximidade pode ser instalado ao lado da circunferência exterior do anel de sinal para detectar o movimento de liberação.
Quando o acoplamento é desligado, o interruptor detecta a mudança na posição do anel e envia um sinal para o sistema de controlo da máquina.Este sinal desencadeia um comando de parada do motor.
O desligamento mecânico e o sinal de parada eléctrico desempenham funções diferentes:
A desconexão mecânica interrompe a transmissão do binário através do acoplamento.
O interruptor de proximidade informa a condição de libertação.
O sistema de controlo manda parar o motor.
O tempo de parada real do motor depende dos comandos de acionamento, da disposição dos travões e da inércia de rotação..
Especificações do produto
| Ponto | Especificações |
|---|
| Tipo de produto | Emissão de um sistema de travagem |
| Aplicação | Conexão entre o motor e a caixa de velocidades do extrusor de parafusos duplos |
| Mecanismo de transmissão de binário | Esferas de aço em bolsas correspondentes |
| Comportamento de sobrecarga | Desacoplamento total dos lados motriz e motorizados |
| Direcção de protecção | Bi-direccional |
| Transmissão do binário após libertação | Nenhum binário de tração residual transmitido para o lado acionado |
| Reengajamento | Não automático; reinicialização de acordo com as instruções de funcionamento |
| Corrente livre do lado de entrada | Permitido dentro das especificações de engate seleccionadas |
| Detecção de sobrecarga | Interruptor de proximidade opcional no anel de sinal |
| Testes de fábrica | Repetidos ensaios de binário dinâmico para a frente e para trás |
| Torque de libertação | Configuração e verificação dentro do intervalo especificado pelo cliente |
Seis parâmetros necessários para a selecção inicial
Forneça as seguintes informações para a seleção inicial e a cotação do engate:
| Parâmetro exigido | Unidade / Dados |
|---|
| Potência do motor | kW |
| Número de postes motorizados | Por exemplo, 2, 4, 6 ou 8 polos |
| Diâmetro da fenda do lado do motor | mm |
| Duração do travamento do motor | mm |
| Diâmetro da fenda do lado da caixa de velocidades | mm |
| Duração do travamento do lado da caixa de velocidades | mm |
O comprimento de engate do furo refere-se ao comprimento de montagem axial do eixo para o cabo em cada lado, em vez do comprimento total do engate.
Para a seleção final, as informações adicionais podem incluir a faixa de velocidade de funcionamento real, o binário de entrada admissível da caixa de velocidades, as condições de partida e o espaço de instalação disponível.As fotografias da placa do motor e os desenhos do eixo ajudam a verificar os requisitos de ligação.
O ajuste de liberação deve ser confirmado separadamente das dimensões do forro e deve ter em conta os requisitos de proteção da unidade completa.
Perguntas Frequentes
Este acoplamento proporciona protecção em ambas as direcções de rotação?
Sim, o desempenho de liberação para a frente e para trás é verificado através de testes repetidos de binário dinâmico antes da expedição em relação à faixa de binário acordada.
O torque continua a ser transmitido após a liberação do acoplamento?
Os lados motriz e motorizados desligam-se completamente, interrompendo a trajetória do binário motriz.
O acoplamento será automaticamente reiniciado?
Não, permanece desligado até ser reiniciado de acordo com as instruções de operação, depois de a causa da sobrecarga ter sido resolvida.
O interruptor de proximidade para o motor directamente?
O interruptor fornece um sinal de liberação para o sistema de controle.
Solicitar uma selecção e uma citação
Enviar a ZHITIAN oSeis parâmetros de selecção iniciais, o intervalo de binário de liberação exigido, se disponível, e se é necessária a detecção do interruptor de proximidade.
Revisaremos as informações e confirmaremos a configuração do acoplamento, as interfaces do eixo, o intervalo de aceitação de binário, os requisitos de inspecção e o calendário de entrega.

 Por favor verifique seu email!